商务合作热线:
15853244355
15853244355
 发布时间:2026-11-16
 点击次数:
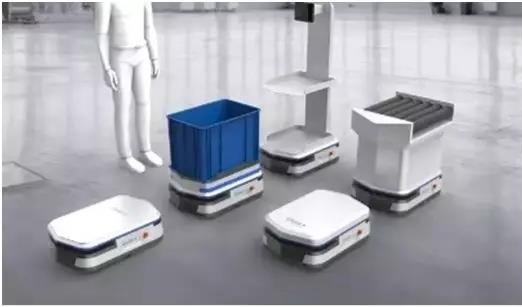
你在酒店走廊看到的送餐机器人、医院里的配药机器人、仓库里穿梭的 AMR——它们看起来只是一个会自己移动的盒子,但内部实际上是一套高度协同的复杂系统。本文拆解一台服务机器人的 12 个核心模块,讲清楚每个部件是什么、为什么必须存在、以及它们如何在 ROS2 的框架下协同工作。
所有模块都通过ROS2这套中间件连接在一起——传感器把数据发布成话题,算力平台订阅并处理,再通过服务/动作指挥运动控制,整个系统是一张实时通信的节点网络。
。它不只是一个承载电子设备的托盘,还包括驱动轮组、减速电机、车架结构和防护外壳。
差速底盘最简单,但只能转弯而不能横移——就像汽车,想侧向移动必须先转向。麦轮底盘可以直接横移,但对地面平整度要求高,粗糙地面容易打滑。舵轮底盘则把每个轮子都做成可以独立转向的模组,兼顾了全向性和承载能力,但成本和复杂度也最高。
室内机器人也会遇到液体——餐厅的汤水泼溅、医院的消毒液。底盘的防护等级(IP Rating)决定了机器人能在多恶劣的环境中生存:
运动控制器:负责实时闭环控制电机运动,通过 CAN 总线与算力平台通信
运动控制平台是连接大脑决策和肢体执行的桥梁,通常是一块运行实时操作系统(RTOS)的嵌入式微控制器(MCU)。它以极高的频率(500Hz~1kHz)读取编码器反馈、计算 PID 控制量、输出 PWM 驱动信号,让电机按照算力平台的指令精确运动。
不是实时系统——进程调度、内存管理、网络中断都可能导致微秒级的延迟抖动。对于电机控制来说,这种不确定性是致命的,会导致运动抖动、失步甚至失控。
BMS(Battery Management System,电池管理系统)是锂电池组的保镖,负责实时监控电池的状态并在危险边界前采取保护动作。机器人常用的锂电池(18650 圆柱或软包)如果没有 BMS 保护,过充会起火,过放会永久损坏,温度过高会热失控。
PDB(Power Distribution Board)是机器人内部的变电站——把电池输出的单一高压(通常 24V 或 48V)转换为各模块所需的不同电压,并为每路输出独立加装保险丝和滤波电路。
:电机启停会产生大幅电压波动(电磁干扰),如果没有隔离,会通过共用电源线传导给传感器和算力平台,导致传感器数据跳变、MCU 复位等不可预测的问题。
红色蘑菇头按钮直接串联在电机动力电路中。按下后,继电器断开,电机立即失去动力。这是最底层、最可靠的保护——不经过任何芯片,纯机械电气动作。
与普通导航激光雷达不同,安全激光雷达有独立的安全处理器,可以设置保护区和警告区。一旦有人进入保护区,安全 PLC 直接触发硬件制动,响应时间在毫秒级以内,且这套逻辑完全独立于 ROS2。工业场景(仓储 AMR)要求安全激光雷达通过 PLd 或 SIL2 安全等级认证,这是法规硬性要求。
环绕机器人底部的橡胶/泡沫缓冲条内置微动开关,被撞击时立即触发停机信号。这是当前两道防护都失效后的被动保护。在 ROS2 中的角色
机器人传感器全家福:3D 激光雷达 / RGBD 深度相机 / 高精度 IMU 传感器
激光雷达通过发射激光束并测量反射时间来获取距离信息,是机器人 SLAM 建图和障碍物检测的核心传感器。
普通 RGB 相机(无深度)用于:巡检机器人的高清视频回传、人脸检测、QR 码扫描、目标识别。对于需要实时将画面传回监控中心的巡检机器人,工业网络摄像头(支持 RTSP 推流 + PTZ 云台)是标配。
IMU 通过加速度计和陀螺仪测量机器人的线加速度和角速度,是 SLAM 算法中补偿里程计误差、在激光雷达失效时维持定位的重要数据源。
在走廊转弯、电梯加速等场景,激光雷达特征点少,IMU 提供的短时惯性导航数据可以撑过这段感知盲区。
机器人交互平台硬件:10 寸工业 HMI 触摸控制屏 + 环形麦克风阵列模块
的完整系统,包括部署在机器人上的通信网关,以及安装在电梯控制柜旁的物联网网关。两者配合,让机器人能够远程呼梯、检测电梯到达、判断门的开关状态、控制进出时机。为什么这是落地最复杂的模块
电梯是一套已有几十年历史的独立控制系统,各品牌的通信协议千差万别——奥的斯、三菱、通力、日立,每家都有自己的私有协议,甚至同一品牌的不同年代型号也不兼容。
梯控被封装为一套 ROS2 行为树插件(Nav2 Behavior Tree),作为多楼层导航的子任务节点:
这是目前落地案例最多的服务机器人形态。它的核心矛盾是:既要足够便宜(面向 B 端批量采购),又要足够稳定(酒店一旦部署就要每天跑)。同时,它工作在有人的走廊里,安全和跨楼层是刚需。
比 Jetson 便宜得多;NPU 足够跑轻量避障模型;功耗低适合电池供电
走廊里有手推车、行李箱、儿童——2D 雷达有盲区,3D 才能识别低矮障碍
:电梯品牌繁多,每家协议不同,老旧电梯改造成本极高。项目投标前必须踏勘现场确认电梯型号。
巡检机器人和配送机器人看起来相似,但使命完全不同——配送机器人是快递员,巡检机器人是警卫。它需要主动识别异常(烟雾、闯入者、温度异常),并把高清画面实时回传给后台,这对视觉算力和网络带宽提出了更高要求。
需要跑烟雾检测、人体识别等 AI 推理;Jetson 有 GPU 加速,RK3588 是成本优先选项
:配送机器人的算力用来找路,巡检机器人的算力用来看懂画面。这一差异让巡检机器人在视觉算力和网络带宽上的要求都高出一个量级。
仓储 AMR 是对可靠性要求最苛刻的机器人形态之一。它在叉车、货架、工人共存的高密度环境中 7×24 高强度作业,任何停机都意味着物流链路中断。这催生了最重工业的架构选择:
工业传感器(高端激光雷达、工业相机)驱动通常只有 x86 版本;复杂调度算法需要强 CPU 单线程性能
EtherCAT 实时性达微秒级,高速搬运和货架对位需要极高精度;CAN 在这个场景下不够用
两套独立系统:安全雷达负责硬件停机保护,3D 雷达负责 SLAM 导航
:PLd/SIL2 认证的安全激光雷达价格远高于普通导航雷达,且认证周期长。在项目立项时就必须纳入成本和时间规划。
具身智能是目前技术难度最高、架构最复杂的方向。它要同时做两件在技术上几乎矛盾的事:运行需要大算力的 AI 大模型(高延迟可接受),以及毫秒级精度的全身关节控制(对延迟极度敏感)。现有的任何单一计算平台都无法同时满足,这催生了大脑 + 小脑的彻底分离架构:
本体运行 VLA(视觉-语言-动作)大模型,需要边缘侧 GPU;目前没有替代方案
┌─────────────────────────────────┐ │ 大脑:Jetson AGX Orin │ │ · VLA 大模型(任务理解) │ │ · 视觉感知(SLAM + 目标检测) │ │ · 路径规划(Nav2 + MoveIt2) │ └──────────────┬──────────────────┘ │ EtherCAT(1kHz 高速总线) ┌──────────────▼──────────────────┐ │ 小脑:实时控制器(FPGA/RT MCU) │ │ · 20+ 关节力矩控制 │ │ · 全身平衡算法(WBC) │ │ · 安全力矩限制(碰到人时柔顺) │ └──────────────┬──────────────────┘ │ 各关节伺服模组 / 灵巧手 / 腰部 IMU
ROS2 节点与协议自动生成:开发者可以通过自然语言直接生成标准的 ROS2 Node、自定义接口(.msg/.srv)、Launch 启动脚本及系统的CMakeLists.txt,将原本繁琐的工程搭建时间缩短了 80% 以上。复杂控制算法与仿真调试:AI 代码大模型可以快速编写和优化 PID 控制、运动学正逆解(IK)、MPC 预测控制代码,甚至能自动生成 Gazebo 或 Isaac Sim 的仿真世界模型(SDF/URDF)。代码重构与跨语言移植
传统服务机器人(如送餐、迎宾机器人)的交互主要依赖固定的 UI 界面点选或简单的关键词匹配(ASR),一旦用户的表述超出预设词库,机器人就会变“傻”。
大模型的接入(如 GPT-4o 语音、通义千问、Kimi、MiniMax 等)带来了根本性的转变:
[关闭空调/调节温度] - [定位桌子] - [识别水杯] - [执行抓取与递送]
:机器人能够结合摄像头画面与语音语调,判断用九游体育,九游体育股份有限公司,九游体育官方网站,九游Sports户的意图、情绪甚至环境状态,提供具备拟人化和沉浸感的人机交互。
VLA(Vision-Language-Action 视觉-语言-动作)大模型
:机器人在面对从未见过的物品或未去过的房间时,无需重新编程,就能凭借在数百万小时视频和仿真数据中学到的先验知识,自主完成识别、避障与抓取。
:借助 AI 生成技术,在虚拟仿真环境(如 Isaac Sim)中自动合成数百万种地形、光照和物体抓取数据,大幅降低了物理本体的训练成本与试错风险。
国内外大模型的发展呈现出补位与协同效应,极大地加速了机器人(尤其是国内机器人企业)的商用落地进程:
┌─────────────────────────────────────────────────────────┐ │ 大模型驱动的机器人体系 │ ├────────────────────────────┬────────────────────────────┤ │ 国外大模型生态 │ 国内大模型生态 │ │ (OpenAI / Claude / Google) │ (DeepSeek / Qwen / 智谱) │ ├────────────────────────────┼────────────────────────────┤ │ · 具身智能前沿理论 (RT/PaLM) │ · 极高性价比的端侧/云端推理 │ │ · 强大的多模态视觉推理能力 │ · 优秀的中文语义与本土场景适配 │ │ · 顶级的 Coding 代码生成 │ · 开源生态(如 DeepSeek-R1) │ └──────────────┬─────────────┴──────────────┬─────────────┘ │ │ └──────────────┬─────────────┘ ▼ 机器人行业:研发降本 + 智能升级
:以 DeepSeek 为代表的高性能、低成本开源模型的爆发,使得机器人企业能够将高阶推理能力直接部署在边缘端或私有云中,不再受限于高昂的 API 调用成本。
:国内大模型在中文语义理解、复杂的楼宇电梯/物业场景对接上具备天然优势,结合国内强大的机器人硬件供应链(如激光雷达、伺服电机、传感器),实现了“
 当前位置:
 上一篇:
 返回列表