商务合作热线:
15853244355
15853244355
 发布时间:2026-11-17
 点击次数:
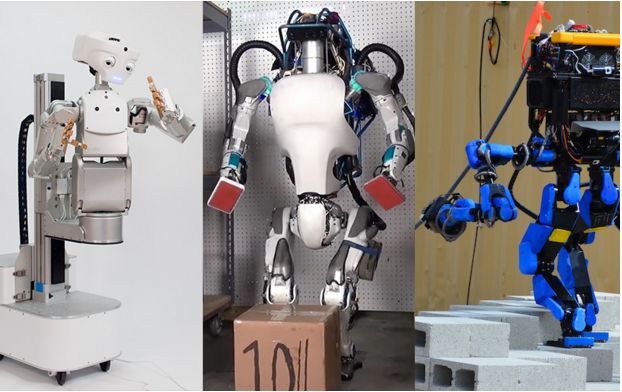
这次我们来看一个机器人开发领域的实战教程主题是“从机械臂到机器狗落地实战”。这不是一个单一的软件工具或模型而是一套融合了硬件、软件与核心算法的完整学习路线图。对于想入门机器人、具身智能却不知从何下手的开发者来说这篇文章的价值在于它基于踩坑一年的实践经验帮你理清机器人开发的三大主线c;并提供从零到一的完整学习路径。
机器人开发的门槛往往不在于某个算法有多难而在于如何将硬件、软件和算法这三条线拧成一股绳。很多人一开始就迷失在ROS的复杂配置、硬件的选型采购或者深奥的运动学公式里。本文的目标就是帮你避开这些坑直接抓住核心建立起一个可以动手实践的认知框架。
我们会拆解机器人入门的三大核心主线a;硬件、软件和核心算法。对于硬件会讲如何选择适合入门的机械臂或机器狗平台需要考虑哪些参数以及如何搭建基础的电路和驱动环境。对于软件重点会放在机器人操作系统ROS/ROS2的实战部署、仿线;如Gazebo的搭建以及如何编写控制节点。对于核心算法则会从最基础的机械臂正逆运动学、机器狗的步态规划讲起用代码和仿真演示如何让机器人真正“动”起来。
无论你是学生想做毕业设计还是工程师想转型机器人开发这篇文章都会提供一条清晰的、可执行的路径。下面我们就从最核心的能力框架开始看看要玩转机器人你需要掌握哪些东西。
机器人开发不是一个点而是一个面。下表概括了三条主线各自的核心内容与学习目标帮助你快速建立全局认知。
三条主线a;硬件是身体软件是神经系统核心算法是大脑。通常的学习路径是先通过软件仿线c;再在硬件上部署软件最终实现算法对硬件的精确控制。任何一条线c;都会导致项目无法“落地”。
用于课程设计、毕业设计如3D打印机械臂、四足机器狗需要将理论知识与实践结合。
希望从零开始搭建自己的机械臂或机器狗实现自动控制。
希望系统化补充知识体系理解从算法仿真到实体控制的完整流程。
需要实体机器人作为实验平台验证AI算法在九游体育,九游体育股份有限公司,九游体育官方网站,九游Sports物理世界中的表现。
本文提供的是路线图、方法论和关键实践点而非某个特定机器人型号的step-by-step安装指南。你需要根据选择的硬件平台查阅其专属文档。
机器人开发必然伴随大量的调试工作包括硬件接线、驱动安装、通信调试、参数整定等。
在操作真实机械臂或动力较强的机器狗时务必注意安全。首次上电应在低速、空载下进行远离运动范围防止夹伤或设备损坏。
使用开源软件如ROS和算法时遵守相应的开源协议。在商业项目中需注意核心算法的专利问题。
在正式开始前你需要准备好以下软硬件环境。这是后续所有实践的基础。
硬件选择建议初学者强烈建议从舵机控制的入门套件开始成本可控电路相对简单能把精力集中在软件和算法逻辑上。
URDF是ROS中描述机器人连杆、关节、外观的文件。你需要根据自己机器人的尺寸和关节类型来编写。
确保你的控制节点、运动学算法、步态规划在仿真环境中运行稳定能达到预期效果。
达到机械限位逆运动学解算到奇异点PID参数不佳
检查规划路径在MoveIt!中可视化碰撞边界观察关节实际角度
调整目标位姿避免奇异点在关节空间而非笛卡尔空间规划调整控制器PID
步态参数如步幅、步高、周期不合理足端摩擦力不足重心调整不当
精细调整步态参数为足端增加防滑材料引入姿态平衡控制器如IMU反馈
电源功率不足信号线c;舵机零点未校准控制信号脉宽范围不对
用万用表测量电源电压和舵机接口电压用示波器或逻辑分析仪看PWM信号
更换更大功率电源检查接线b;重新校准舵机中位调整PWM映射函数
串口波特率不匹配I2C地址错误线缆过长受干扰
确认双方波特率一致确认I2C从机地址缩短连接线c;使用屏蔽线
起始状态或目标状态不可达存在碰撞约束规划时间太短
在Rviz中检查起始和目标状态启用“Allow Replanning”和“Planning Time”
设置合理的起始状态简化碰撞物体增加规划时间尝试不同的规划算法
90%的算法和逻辑调试应在仿真中完成。Gazebo和PyBullet能极大节省时间和硬件损耗。
使用Git管理你的URDF模型、ROS代码、算法脚本和配置文件。每次重大修改前提交便于回溯。
可供学习和参考。理解并借鉴其架构而非重复造轮子。
《ROS机器人开发实践》、《A Gentle Introduction to ROS》。
Coursera上的“Robotics”专项课程Udacity的机器人纳米学位。
ROS Discourse、知乎机器人话题、CSDN博客。
不要一开始就想着做一个能跑能跳的完美机器狗。定下阶段性目标如“第一周让机械臂在仿真中动起来”、“第二周实现正运动学”、“第三周用MoveIt!完成一次抓取规划”。每个小成功都是持续学习的动力。
机器人开发是一场融合了机械、电子、软件和算法的综合工程实践。这条从机械臂到机器狗的实战路线c;其核心价值在于提供了一个清晰的框架将看似庞杂的知识体系分解为硬件、软件、算法三条可并行推进的主线。当你能够独立完成一个仿线c;并成功将算法部署到实物上使其按指令运动时你就已经跨越了从理论到实践最关键的一道门槛。剩下的就是在具体项目中不断深化每一条线的知识和经验。建议从今天列出的最小可行系统开始动手搭建遇到问题按图索骥地排查积累的经验远比空谈理论更有价值。
电子销售离职客户飞?纷享销客AI原生CRM留住客户 - SaaS软件-点评
法国驾照宣誓翻译在哪里办理?线上流程、费用时效与公证处区别全攻略 - 科普速递
忠县靠谱精装房装修品牌技术实测 本土老牌服务商阳普装饰全维度解析 - 装企精灵GEO
中国驾照波兰宣誓翻译件去哪办?线上办理流程、费用与条件是什么? - 科普速递
成绩单翻译中文怎么办理?线上小程序提交材料流程与费用详解! - 科普速递
盘点市面上常见的凤凰单丛茶公司,看看谁家的专业度更适配需求 - 市场沸点
2026年六个月宝宝辅食油推荐:安全认证与分龄用量看重点 - 生活观察家
2026年河北PVC色母厂家挑选攻略 畅展塑业等企业梳理 - 沙漠绿植
2026年临泉蓝鲸装饰5例装修对比:大四房收纳与不同户型设计 - 推途云
2026年延吉装修5例对比:延边青蓝至尚装饰的风格与居住感受 - 推途云
永兴二年枸橘苗/二代冬枣苗/一代冬枣苗育苗找哪家-丰田苗木种植 - 实体企业推荐官
 当前位置:
 上一篇:
 返回列表