商务合作热线:
15853244355
15853244355
 发布时间:2026-11-21
 点击次数:
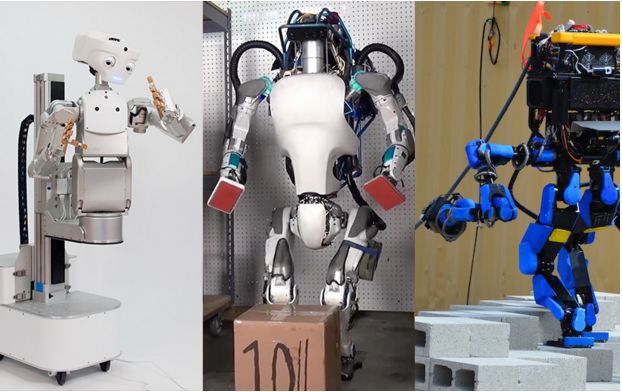
大脑=负责自然语言理解、空间推理、任务拆解与高层规划。覆盖感知、认知、数据、算力、执行的完整智能决策闭环,是实现“听懂指令、理解环境、自主规划”的核心灵魂,决定机器人的智力上限与场景泛化能力。
人形机器人大脑的五层结构:感知输入层 → 认知规划层(大脑本体) → 数据燃料层 → 算力层(训练+端侧) → 控制执行层(小脑)。
感知输入层是大脑的“感官入口”,将物理世界转化为机器可理解的信号,是大脑决策的前提,并为后续决策提供原始素材。
感知系统整体占机器人BOM的8%–15%,其中视觉占3%–5%、力/触觉占5%–8%、IMU占1%–2%,是智能链中唯一带实体硬件载体的环节。
3D视觉、力觉触觉、IMU三类模态协同,共同构成机器人“感知-认知”闭环的输入端,是具身智能实现环境理解的第一道核心关卡。
提供空间定位与物体识别,机器人80%的环境信息依靠视觉采集,是感知输入层中信息获取量最大的模块,核心作用是完成空间定位、物体识别、深度信息建模。
在机器人整体BOM中占比3%–5%,单台主流3D视觉摄像头成本约600元,其中3D视觉方案占整体视觉环节价值量的60%以上。
奥比中光覆盖结构光、双目、ToF等六大3D视觉技术路线家,是宇树科技等头部人形机器人厂商的核心3D视觉元器件供应商。海康威视旗下海康机器人已推出多款工业级3D相机,覆盖无序抓取、拆码垛、工件定位等典型工业机器人引导场景。凌云光聚焦工业级与具身智能场景的3D视觉解决方案。
在机器人整体BOM中占比5%–8%,由六维力传感器和电子皮肤(柔性触觉传感器)两大核心部分组成,相当于机器人的“触觉神经”。
能在视觉无法覆盖的接触场景下,实时反馈力的大小、方向、形变等信息,是机器人完成精细抓取、人机协同、复杂装配等任务的刚需支撑。
六维力传感器:可同时检测三维空间内的3个方向力信号与3个方向力矩信号,是机器人实现力控打磨、精密装配、零力拖拽等柔顺操作的“神经中枢”,人形机器人单台整机通常在手腕、脚踝等关键部位搭载4-6颗。
国内六维力传感器市场呈现极高寡占格局。柯力传感精度达0.1%FS,同时布局指尖触觉传感器,已量产供应优必选、智元、小米,送样华为、特斯拉验证。安培龙压阻式六维力传感器成本比进口低30%,已进入宇树、智元等供应链。昊志机电推出六维力+谐波减速器+编码器一体化方案,小批量交付协作机器人厂商,实现关节感知与传动的深度整合。
电子皮肤:采用柔性可拉伸材料制成,可完美贴附在机器人灵巧手、手臂、足底等任意复杂曲面,模拟人类皮肤感知压力、温度、纹理、滑动等多维触觉信息。汉威科技、福莱新材等在该领域加速布局。
IMU(惯性测量单元):机器人的“平衡感知神经”,在机器人整体BOM中占比1%–2%。核心作用是实时输出三维空间内的加速度、角速度、姿态倾角数据。没有高精度IMU支撑,人形机器人极易出现行走失衡、摔倒等问题。
芯动联科核心产品覆盖MEMS陀螺仪、加速度计、IMU全系列,华依科技IMU产品重点面向机器人数据采集、姿态检测场景。星网宇达深度绑定北斗时空产业生态,推出面向人形机器人、特种机器人场景的高精度惯性导航解决方案。
认知规划层是机器人的大脑,负责自然语言理解、空间推理、任务拆解与高层规划,是整个智能链中理解要做什么、怎么做的决策中枢。
与感知层、执行层不同,认知规划层是纯软件/算法资产,核心壁垒是模型架构、数据规模与工程化落地能力。
大模型与VLA/WAM融合方案:是当前最成熟、最值得关注的路线。规划用通用大模型,执行用蒸馏端侧小模型。
海外通用大模型OpenAI/Google做规划层,国产本体厂宇树/智元/银河通用等做模型+数据闭环,控制层短期仍靠专用模型与国产运控。
国产本体厂:宇树(运动控制+视频生成世界模型 WALL-WM)、智元(τ0-VLA、GE-A九游体育,九游体育股份有限公司,九游体育官方网站,九游Sportsct 2.0,汽车与电子制造重点布局)、银河通用(银河星脑大脑-小脑-神经端到端闭环)、小米/小鹏/傅里叶/乐聚/众擎(自研大脑),开普勒、追觅为本体+模型垂直整合新势力。
平台型/基础设施型厂商:科大讯飞通过讯飞机器人超脑平台向机器人厂商提供多模态感知交互+大模型大脑核心AI服务,中科创达定位端侧大脑+操作系统底座。拓斯达构建大脑-小脑-本体三层全栈架构,自研具身大模型采用 3550亿参数混合专家(MoE)架构。埃夫特、均普智能和兰剑智能等厂商在该领域也有所布局。
数据燃料层是AI与具身智能体系中,为模型提供高质量训练原料的核心基础设施,决定大模型的能力上限与具身智能的泛化表现。
该环节不是简单的“数据收集”环节,而是覆盖采集、精炼、供给的完整工程体系。
数采设备/服务属训练成本,不计入单机BOM,但为产业链最确定性环节,EGO/UMI已进入放量,手套加速集中验证。
例如,福莱新材的电子皮肤和触觉手套材料为数采手套核心受益环节,奥比中光 3D视觉传感数采与感知双用,银河通用 银河星数百亿级数据基座,自建数采场景;智元、千寻和各地方政府数采中心数采中心建设是当前重要出货方向。
训练算力与物理AI基础设施(云侧):具身大模型训练需大规模GPU集群与物理仿真/训练基础设施。OpenAI招聘岗位明确含物理AI训练机器学习基础设施。
头部通用大模型厂算力比具身模型公司高2–3个数量级,是加速行业时间线的关键。国内该环节主要包括华为(昇腾) 国产AI训练芯片+云栈,寒武纪国产训推芯片,商汤、阿里云 、字节 智算中心与大模型训练平台。此外,各地国资智算中心提供训练算力供给。
端侧推理芯片(端侧大脑 / 神经):负责机器人本体的实时推理与运动控制,需低延时、确定性。特斯拉自研AI5(台积电2nm、目标2000–2500 TOPS)/AI6;国产走RISC-V/ARM路线,承载小脑级实时控制。瑞芯微、全志科技布局端侧AI SoC,芯动联科 IMU芯片感知配套,地平线和黑芝麻智能布局边缘AI推理,乐鑫科技、云天励飞等厂商在控制和视觉协处理方面布局。
运动控制与运控系统将大脑的高层动作目标转换为实时执行指令,含伺服驱动、编码器、控制器,是大小脑与硬件的连接层。
分层架构下,运控由端侧专用模型/确定性算法承担,负责低延时、高可靠的运动输出。
软件价值含于系统,物理载体(编码器单台约1400元)计入BOM,是智能链落地最后一公里。
汇川技术、埃斯顿、禾川科技、伟创电气、雷赛智能、华中数控、新时达、步科、昊志机电等众多工控电机类厂商在控制执行层各细分赛道布局。
整体来看,当前人形机器人头部产品硬件方案已基本收敛定型,核心瓶颈集中在AI大脑迭代与手部灵巧操作良率提升两大方向。
机器人从数字世界落地物理场景,其大脑要达到成熟可用水平,必须依赖千万小时级的真实物理交互数据,而海量真机部署是获取这类数据的核心前提。
OpenAI、谷歌、特斯拉同步重仓押注具身智能赛道,头部通用大模型企业手握高出行业两三个数量级的算力优势,叠加硅谷资金、人才的集中涌入,直接将整个行业的落地时间表大幅前移。
《专利合作条约》(Patent Cooperation Treaty)是有关专利的国际条约。根据PCT的规定,专利申请人可以通过PCT途径递交国际专利申请,向多个国家申请专利。
软件著作权是指软件的开发者或者其他权利人依据有关著作权法律的规定,对于软件作品所享有的各项专有权利。
实用新型专利,是指对产品的形状、构造或者其结合所提出的适于实用的新的技术方案。
发明专利,是指对产品、方法或者其改进所提出的新的技术方案。发明专利保护实现某项产品或方法的技术方案,因此可分为产品发明或方法发明
外观设计专利,是指对产品的整体或者局部的形状、图案或者其结合以及色彩与形状、图案的结合所作出的富有美感并适于工业应用的新设计。
集成电路布图设计专有权是根据《集成电路布图设计保护条例》对具有独创性的集成电路布图设计进行保护的一种知识产权。
罗湖区建筑类企业高质量发展-2026年罗湖区建筑类企业高质量发展-商办去化支持
罗湖区支持金融业高质量发展-罗湖区支持金融业高质量发展-金融机构发展扶持
广东省省级促进产业有序转移资金项目-2027年省级促进产业有序转移资金(产业项目建设投产)第二批项目入库
南山区促进人工智能产业高质量发展专项-2026年南山区促进人工智能产业高质量发展专项-OPC社区支持行动
 当前位置:
 上一篇:
 返回列表